OmniSLAM × Aplitop|点群から地形・縦横断・立木までつなぐ測量ワークフロー
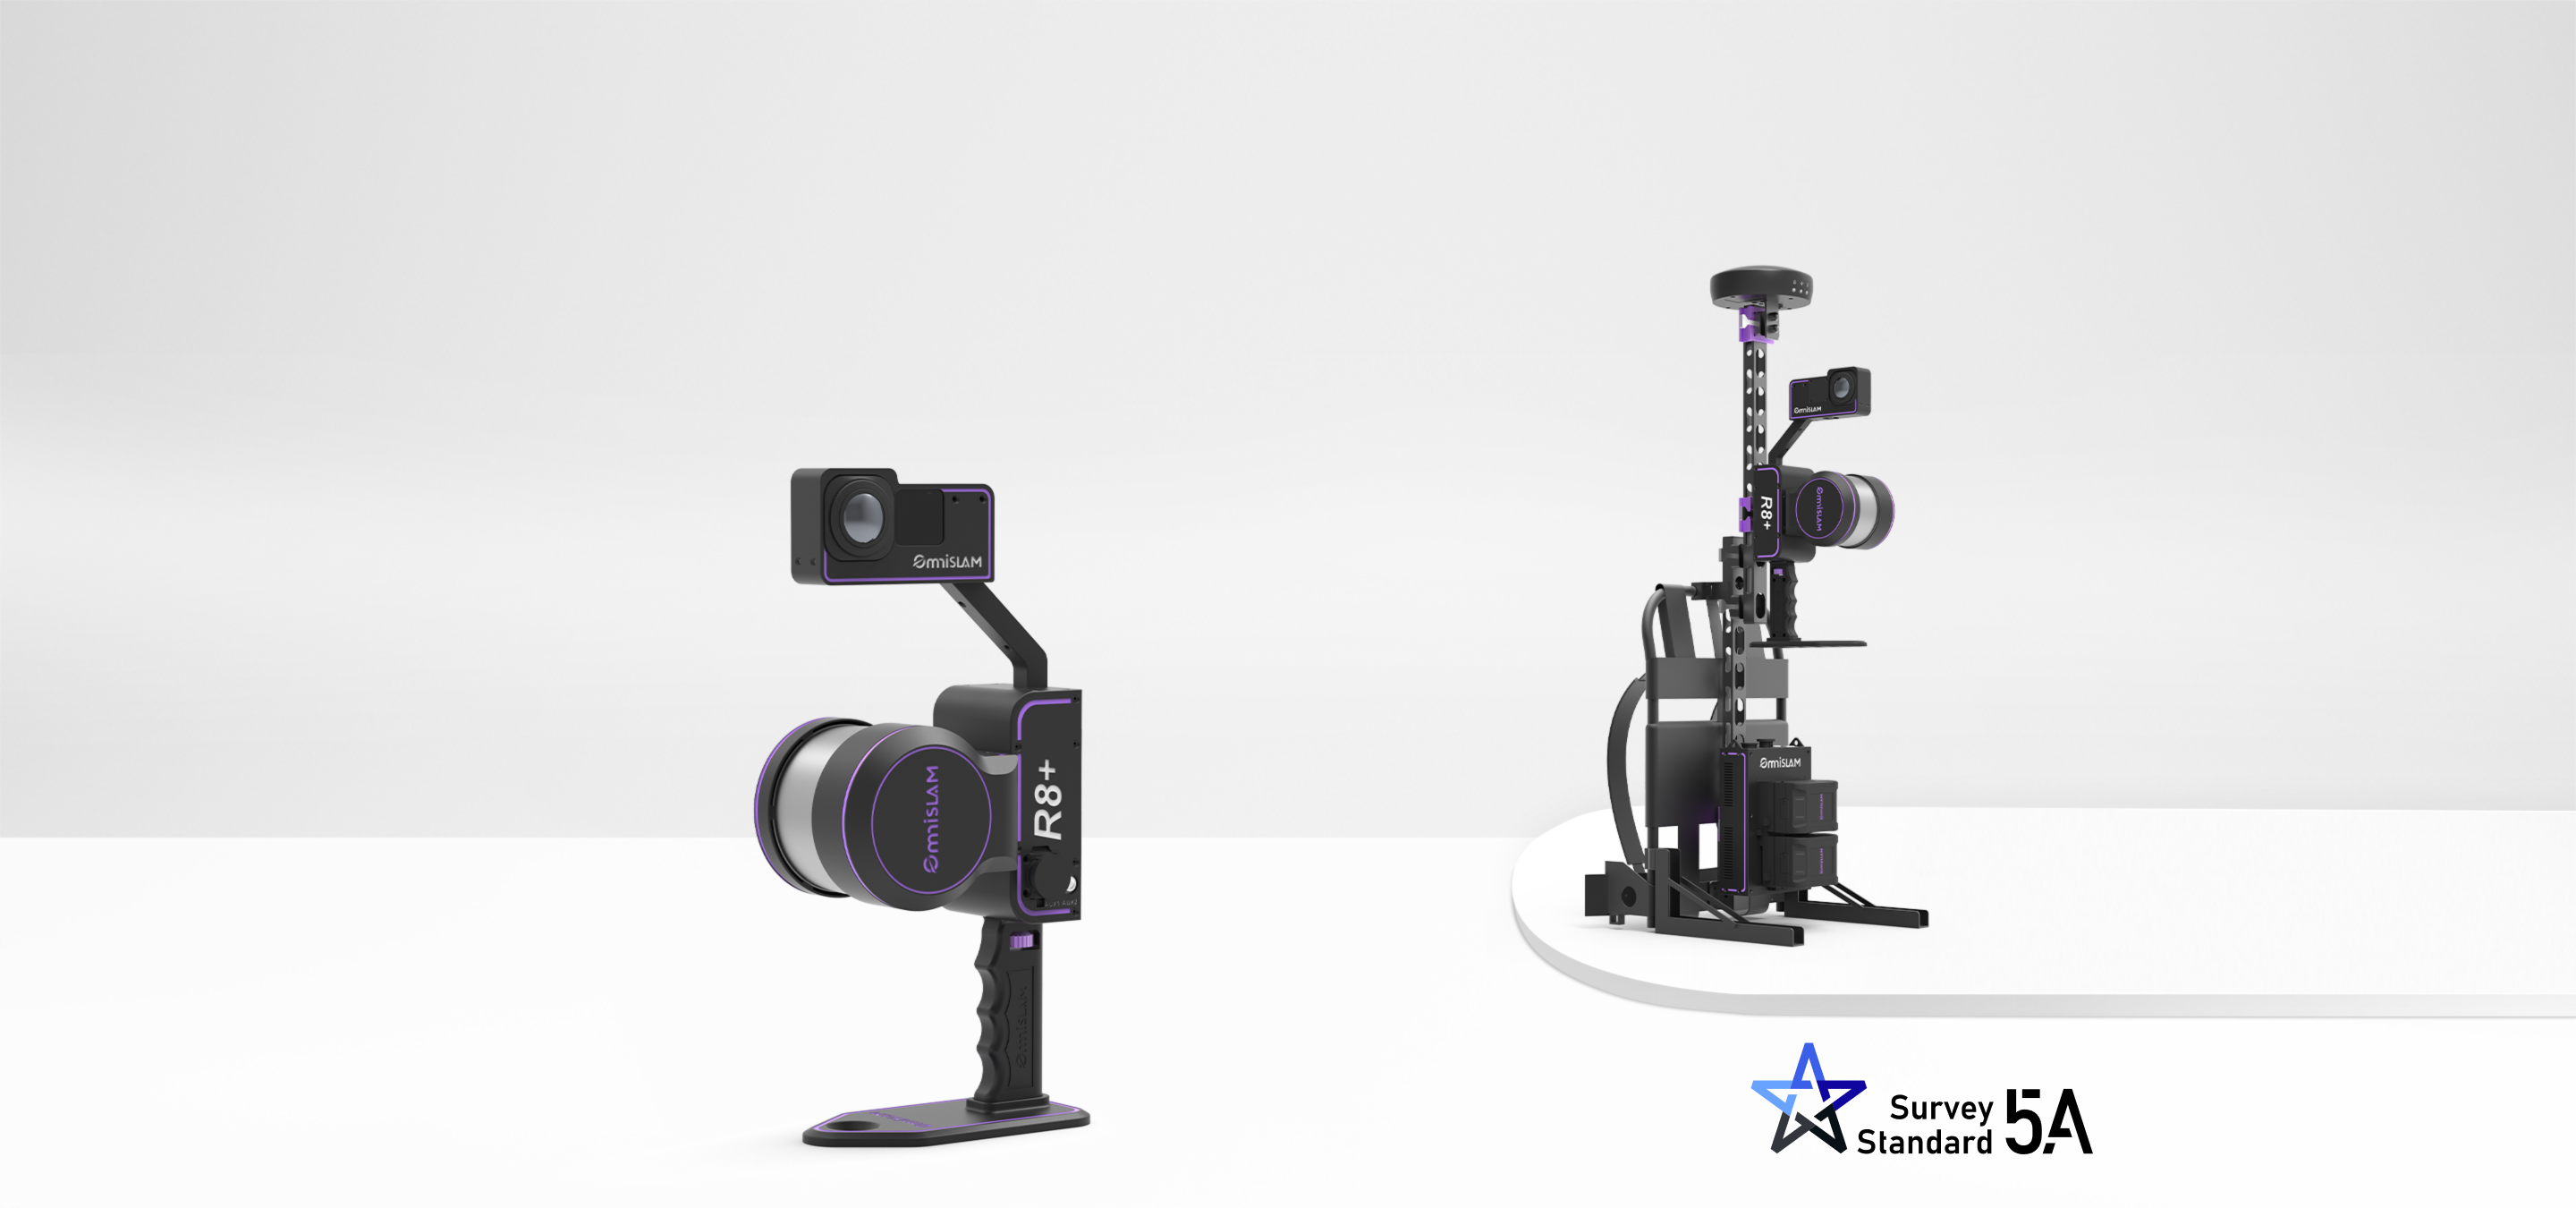
モバイルLiDARで取得した点群は、現場を速く数字化できても、その後の分類・地形モデル・縦横断・図化まで一気通貫で進められなければ、測量・土木の実務には落ちません。スペインの測量ディストリビュータ Mendilur が主催し、ソフトウェアメーカー Aplitop とハードウェアメーカー OmniSLAM が登壇したウェビナーでは、OmniSLAM R8+ で建物・道路・森林をスキャンし、Aplitop の tcp PointCloud Editor で解析する一連の流れが実演されています。
本記事は、その録画と提携発表をもとに、日本の公共測量・土木で「何が参考になるか」を整理した要約です。全文の転載ではなく、数字と手順の要点のみを抜粋しています。詳細は必ず原典をご確認ください。
- ウェビナー録画: YouTube
- 提携発表: Announcing a new Ecopartnership with OmniSLAM | Aplitop(2025-11-20)
- Q&A要約: Itziar Saenz de Urturi(Mendilur)LinkedIn
何がわかるか
このウェビナーで確認できるのは、次の接続です。
- 取得 — OmniSLAM R8+ による歩行スキャン(建物/道路/森林の3ケース)
- 閲覧・納品補助 — OmniSLAM Viewer(色付き点群・パノラマ・簡易計測)。Q&Aではクライアントへの無償配布が可能と説明(専用ファイルが必要)
- 解析 — tcp PointCloud Editor でのインポート(E57 等)、密度間引き、AI/幾何フィルタによる分類、手動補正
- 成果 — 立面・ファサード作図、地形メッシュ、等高線、縦横断、道路中心線、立木検出(CSV)、Aplitop MDT への連携
- 提携の意味 — Aplitop が OmniSLAM R8+・D8 等のデータを tcp PointCloud Editor で公式に扱える Ecopartnership を発表。球面画像・OmniSLAM ツアーの取り込みにも言及
「スキャナー単体」ではなく、測量CAD/土木ソフト側まで点群を渡せるかという視点で見ると整理しやすい内容です。
現場スキャン例(数字)
ウェビナーで示された3ケースの概要です。面積・時間は登壇者説明に基づきます。道路ケースの面積は録画音声が曖昧なため記載しません。
1. 建物(マラガでのデモ)
| 項目 | 内容 |
|---|---|
| 対象 | 建物(屋内外を含むデモ) |
| 面積 | 約 4,600㎡ |
| スキャン | 約 10分 |
| 点群処理 | 約 2時間 |
| 解析の例 | 密度分類 → AI分類(外部・室内)→ 車両/植生などの手動補正 → パノラマ重ね描画 → ファサード立面・窓の作図 |
2. 道路
| 項目 | 内容 |
|---|---|
| 対象 | 道路区間 |
| スキャン | 約 8分 |
| 点群処理 | 約 1.5時間 |
| データ例 | E57 が2ファイル、合計約 176MB(色・強度・点属性) |
| 解析の例 | 関心領域の切り出し → CSF(Cloth Simulation Filter)で地盤/非地盤分離 → 地形メッシュ → 等高線 → クイック断面・縦断・横断(例: 横断間隔 20m)→ 道路中心線の2D作図と地形への適合 → MDT へメッシュ/軸を取り込み |
3. 森林
| 項目 | 内容 |
|---|---|
| 対象 | 森林環境 |
| 面積 | 約 38,000㎡(約4ヘクタール) |
| スキャン | 約 25分 |
| 点群処理 | 点数が多いため建物・道路より長め(具体的な分数は録画でも明示なし) |
| 解析の例 | ポリゴン選択・密度削減 → AI分類(地盤/植生)→ 誤分類の手動修正 → 地盤メッシュ → 地盤上 0.5〜1m の幹断面抽出 → 垂直要素(幹)検出 → 直径・高さ等を CSV 出力 |
これらの数字は海外デモ現場の一例です。日本の発注精度や作業規程の合否を保証するものではありません。
tcp PointCloud Editor での流れ
Aplitop 側の説明・実演から、実務で参照しやすい流れを要約します。
共通の前処理
- 新規プロジェクトを作成し、点群を E57 等でインポート(LAS/LAZ 等のオープン形式、メーカー固有形式、ドローン/静止スキャナー由来点群にも対応する旨の説明あり)
- 密度分類や関心領域の選択で点数を抑え、作業対象を絞る
- AI分類または CSF 等の幾何フィルタでカテゴリ分け(地盤・建物・植生・車両など)。自動結果は必ず目視で補正する、という運用が繰り返し示された
- 必要に応じて 360°パノラマを重ね、点群だけでは判読しづらいエッジを画像上でトレース
ケース別のアウトプット
- 建物 — 室内/外壁の分類、ファサード立面、窓などの CAD 描画、ラスタエディタと点群の行き来
- 道路 — 地盤メッシュ、等高線、縦断・横断、道路軸、Aplitop MDT への受け渡し(同一ファイル体系での連携を強調)
- 森林 — 樹幹の自動/半自動検出と属性 CSV
提携で明示された互換
Aplitop の発表(2025-11-20)によると、tcp PointCloud Editor は OmniSLAM のモバイルスキャナーデータに対応し、次をキー機能として挙げています。
- OmniSLAM R8+・D8 およびその他 SLAM 機種モデルのサポート
- 球面画像および OmniSLAM ツアーのインポート
出典: Aplitop — Announcing a new Ecopartnership with OmniSLAM
Q&Aで繰り返された実務ポイント(Mendilur LinkedIn)
- OmniSLAM Viewer は無償でクライアントに渡せる(OmniSLAM 専用ファイルが必要)
- ファサード断面は tcp PointCloud Editor から DXF またはジオリファレンス画像へ出力可能
- 屋内は GNSS/基準点なしでも SLAM 動作。絶対精度向上には GCP が有効だが必須ではない
- 都市部の GNSS 不良環境でも PPK-SLAM が固定解を維持しやすい、という説明
日本の公共測量・土木で使える論点
海外デモをそのまま「日本の公共測量で使える」と読むのは早計です。それでも、次の論点は国内検討の材料になります。
- 分類 → 地形 → 縦横断の一連
起工・路線・河川・林道などで求められる「地盤面の抽出と断面」まで、点群ソフト側で見せられるかは選定時のチェック項目になる。 - 手動補正前提の AI 分類
自動分類だけで納品しない、という姿勢は国内の精度管理とも親和的。 - パノラマ併用の図化
点群厚みが薄くても、写真で窓・縁石などを補完する運用は、現況図・ファサード記録で有用。 - 土木 CAD(MDT)への橋渡し
点群専用ソフトで完結せず、既存の測量・土木ソフトへメッシュや軸を渡す設計は、国内の「既存ツール資産を捨てない」導入に近い。 - Viewer による発注者・施工者への説明
専門ソフトを持たない相手への閲覧・簡易計測は、協議・検査のコミュニケーションコストを下げうる。
一方で、日本では作業規程の準則・特記仕様・発注者の精度・性能試験が優先です。本ウェビナーの時間や面積は参考値にとどめ、案件ごとの試験計画が必要です。
注意
- Aplitop / tcp PointCloud Editor は日本国内では未普及です。導入・日本語サポート・価格・保守体制は個別確認が必要です。国内販売チャネルの有無も個別にご確認ください。
- CAPTURE GEARS(運営: 株式会社VAULT)は OmniSLAM の日本の販売パートナーです。「正規代理店」「総代理店」ではありません。
- 本記事はハードウェアと解析ソフトの海外連携事例の紹介であり、Aplitop 製品の販売告知 ではありません。
- 防爆(RM+ の Mining IS 等)や PSE・電波法は本ウェビナーの主題外です。国内利用は電波法対応品の取り扱い方針に従い、防爆は日本の検定状況を別途確認してください。
- LinkedIn 投稿内の動画リンクは
beL72T2uPrYと別URLのため同一性は断定しません。本記事の一次出典は上記 YouTube(em448aFdGeU)です。
CTA
OmniSLAM の機種選定、点群から地形・断面までの運用設計、公共測量での精度・性能試験の進め方についてご相談ください。
- メール: info@datavault.co.jp
- お問い合わせフォーム: https://capturegears.jp/contact/
クレジット・出典
- OmniSLAM(ハードウェア/Viewer/Mapper 等)
- Aplitop — tcp PointCloud Editor / MDT
- Mendilur Positioning(ウェビナー主催・スペイン北部ビルバオのディストリビュータ)
- 録画: https://www.youtube.com/watch?v=em448aFdGeU
- 提携発表: https://www.aplitop.com/news/announcing-a-new-ecopartnership-with-omnislam
- Q&A: https://es.linkedin.com/posts/itziar-saenz-de-urturi_omnislam-lidar-slam-activity-7444351316220403712-asRd
サンプル点群データのお送りと、R8+ デモ機によるトライアルスキャン・デモのご相談を承ります。