R8+ 精度テスト — 4,000㎡ホテルの一筆書き連続スキャン
ハンガリー・ブダペストのホテルを対象に、バックパック型レーザースキャナー OmniSLAM R8+ の精度テストを実施しました。4,000㎡のエリアを一度の連続スキャン・わずか11分で取得し、ミリメートル級の相対精度と90%の自動ノイズ除去を実証。従来型スキャナー比で70%以上の効率改善を確認したテストレポートです。
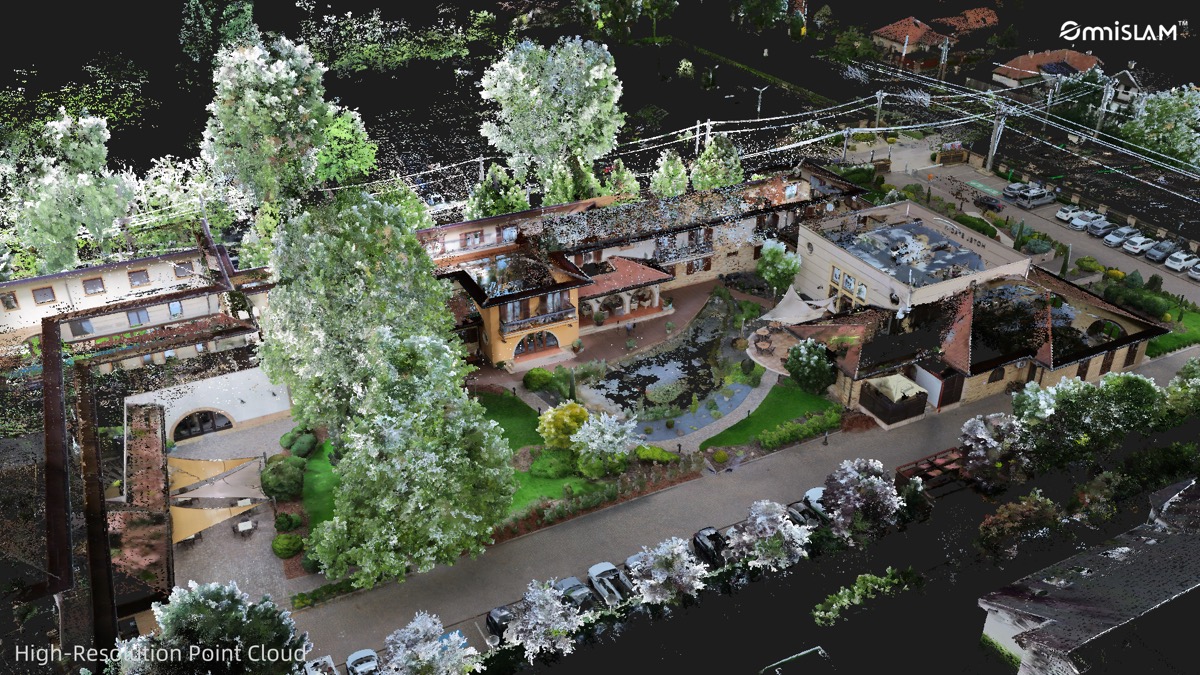
Project Data / プロジェクト概要
| 使用機材 | OmniSLAM R8+(バックパック搭載型レーザースキャナー) |
|---|---|
| 使用ソフトウェア | OmniSLAM Mapper(データ処理)/ OmniSLAM Viewer(データ表示) |
| 対象 | ハンガリー・ブダペストのホテル |
| 面積 | 4,000㎡ |
| スキャン時間 | 11分(一度の連続スキャン) |
| 移動速度 | 通常の歩行速度(約4〜5km/h) |
| 精度 | ミリメートル級の相対精度(GNSS モジュールによる実座標付き点群) |
Ⅰ. プロジェクト概要
- テスト場所:ハンガリー・ブダペストのホテル
- 使用機材:バックパック搭載型 OmniSLAM R8+ レーザースキャナー
- ソフトウェア:OmniSLAM Mapper(データ処理)、OmniSLAM Viewer(データ表示)
Ⅱ. テスト結果と成果
1. スキャン効率のブレークスルー
- 作業時間:4,000㎡のエリアのスキャンを11分で完了。従来型スキャナーと比較して70%以上の効率改善を達成しました。
- 移動速度:通常の歩行速度(約4〜5km/h)で運用でき、複雑な操作なしにデータ収集が可能です。
2. データ精度とインテリジェンス
- 座標精度:GNSS モジュールを搭載し、実際の地理座標を持つ点群データを直接取得。標定点(コントロールポイント)の手動設置が不要になり、前処理時間を50%以上削減しました。
- 点群品質:ミリメートル級の相対精度でデータを出力し、「見たままを取得する」精度で現場のディテールを忠実に再現します。
- ノイズ除去能力:テスト当日は小雨や柳絮(りゅうじょ)が舞う複雑な環境でしたが、OmniSLAM Mapper が90%のノイズを自動除去。電線・鋭利なコーナーライン・マンホール蓋のエッジといった微細構造を完全かつ連続的に保持しました。データの純度は業界平均を大きく上回り、後処理コストを大幅に削減します。
3. アプリケーションへの適応性
- OmniSLAM Viewer により、距離や角度の迅速な測定を現場で直接実施可能。建設業の維持管理・改修・測量といったシーンで作業効率を大きく高めます。
Ⅲ. カスタマーフィードバック
1. 評価の核心
お客様は R8+ の「効率」「精度」「インテリジェントなノイズ除去機能」を高く評価しました。特に、電線やマンホール蓋のエッジといった微細構造まで完全に再現できる点が高い称賛を得ています。
2. 活用価値
R8+ は既存建物の 3D スキャンを迅速に完了し、正確な空間寸法と構造ディテールを取得できます。設計者は高精度な点群データをもとに直接プランニングを進められるため、現場での計測を繰り返す必要がなく、データ誤差に起因する設計の手戻りを減らせます。ホテル改修プロジェクトを例にとると、R8+ は壁・ドア・窓・配管といったディテールを明瞭に捉え、空間機能を再構成するための信頼できる根拠を提供します。お客様は、OmniSLAM R8+ がプロジェクト期間を大幅に短縮できると評価しており、点群データの完全性により設計チームが現場データに基づいて直接意思決定できる点にも言及しています。さらに今後は、R8+ をより多くの市政プロジェクトに適用し、精緻な都市管理におけるポテンシャルを探りたいという要望も寄せられました。
Ⅳ. 技術的アドバンテージのまとめ
1. 従来型スキャナー
- 標定点の手動設置が必要
- 複雑な環境ではノイズ処理に時間がかかる
- 移動速度に制約がある
- データ後処理コストが高い
2. バックパック搭載型 OmniSLAM R8+
- GNSS 内蔵で実座標を直接取得
- インテリジェントなノイズ除去で90%のノイズを自動クリア
- 通常の歩行速度で運用でき高効率
- リアルタイムプレビュー+迅速な測定で作業効率が向上