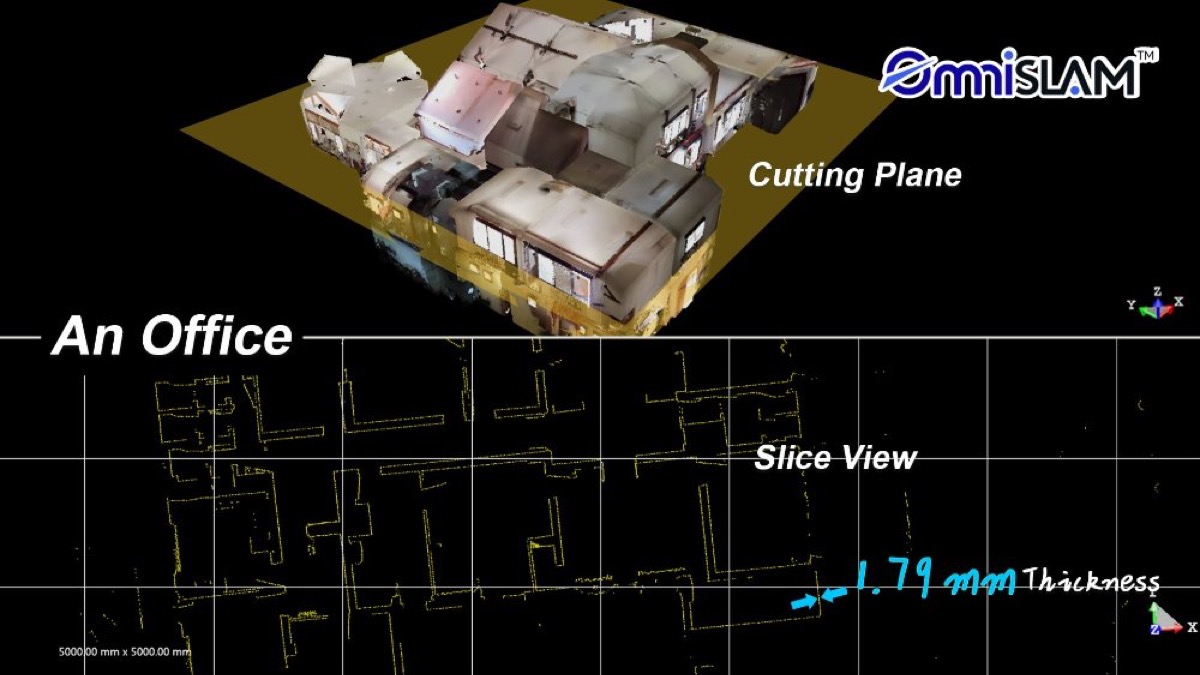
なぜ「点群の厚み」にこだわるのか
点群データの「厚み(Point Cloud Thickness)」は、最終成果品の精度を直接左右する重要な指標です。本コラムでは、ベクトル化(CAD 図化)・メッシュモデル構築・形状精度という3つの観点からその影響を解説し、OmniSLAM スキャナーが実現する最小 2mm の点群厚みと、海外4カ国での実測事例をご紹介します。
点群の厚みは、プロジェクト成果の精度に直結します。その影響は、以下の3つの観点から整理できます。
1. ベクトル化・CAD 図化への影響
多くの測量・マッピングプロジェクトにおいて、点群はあくまで中間データとして扱われ、最終的にはベクトルデータやモデルデータへと変換されます。そのため、変換の過程で精度の損失が発生します。IMAGE 1 は、地形図のベクトル化工程における点群厚みの影響を示したものです。
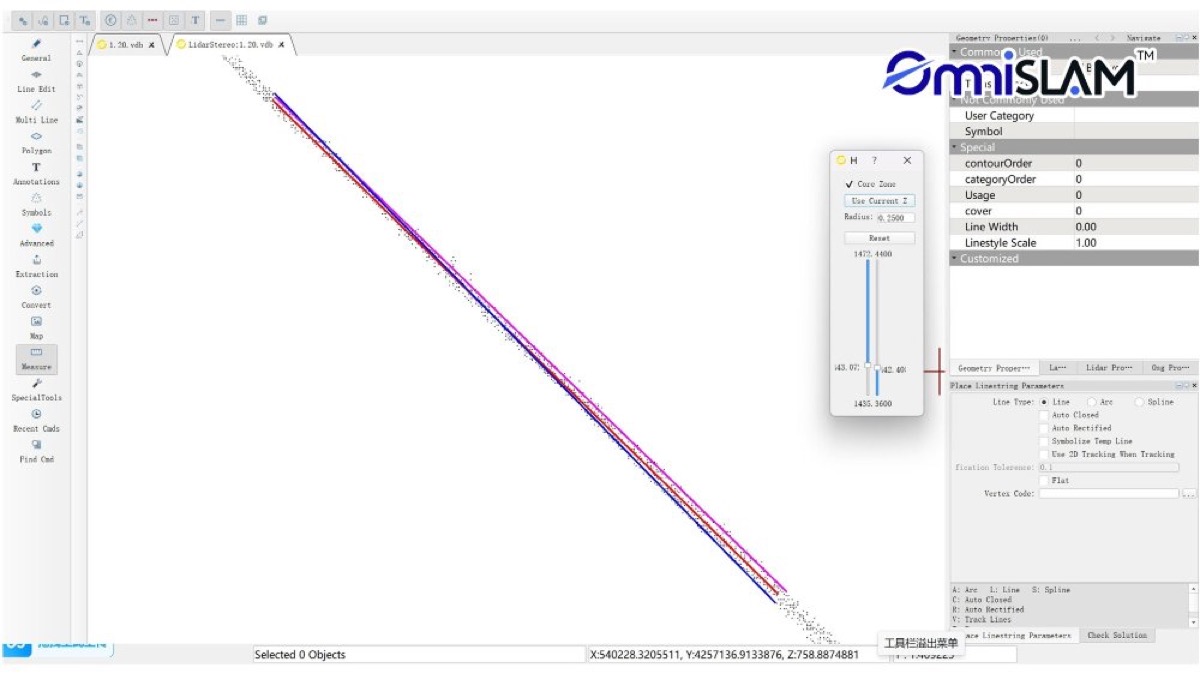
地物のベクトル化では、対象部位の特徴点を捉えて図形を描画します。このとき点群に厚みがあると、どうしても誤差が生じます。IMAGE 1 に示すとおり、正しいベクトルは中央の赤い線ですが、誤差の影響で青い線や紫の線のように結果がずれてしまいます。点群が薄くなるほど、ベクトル化結果の誤差は小さくなります。
2. メッシュモデル構築への影響
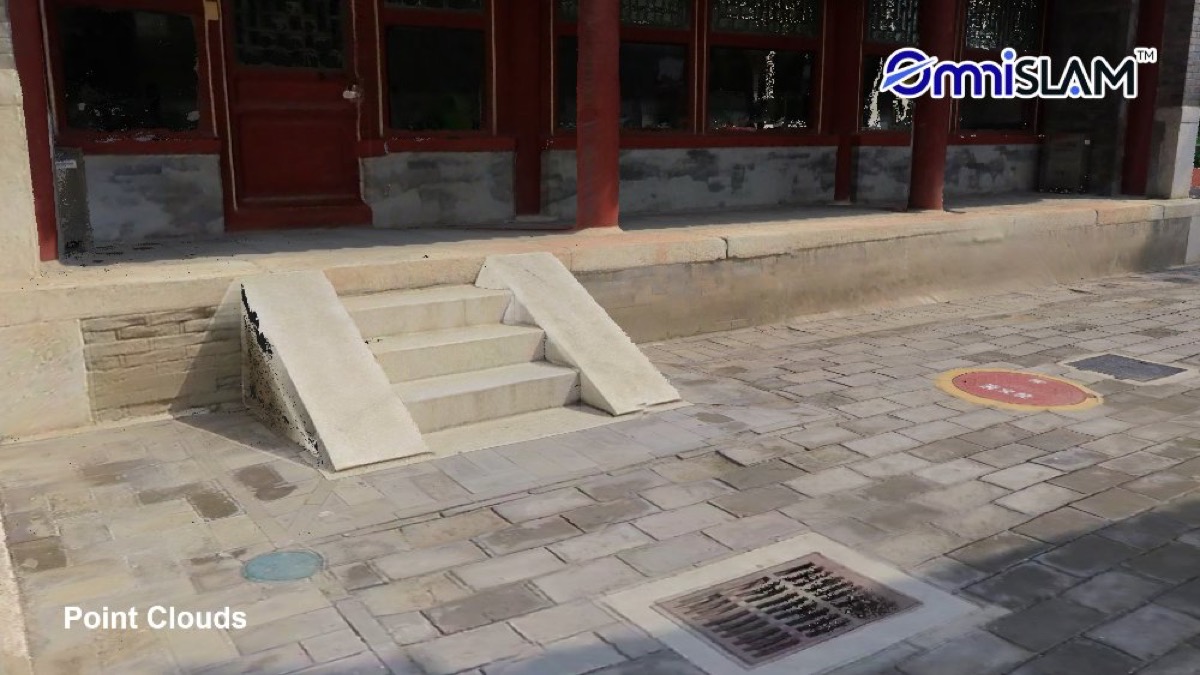
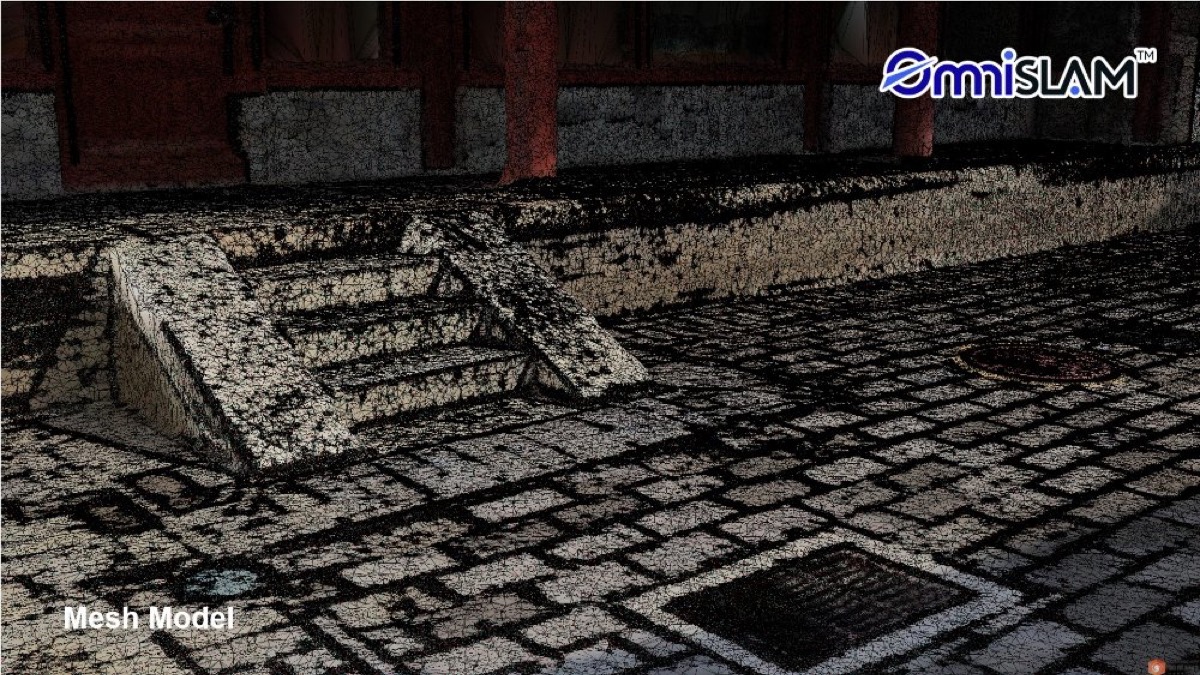
メッシュモデルは点群を接続点として構築されるため、点群の厚みはモデル表面の平滑さに直接影響します。IMAGE 2(点群)と IMAGE 3(メッシュモデル)をご覧ください。
3. 形状精度への影響
点群が厚いほど、建物のコーナーは丸みを帯び、境界線はぼやけて見えます。逆に点群が薄いほど、建物の輪郭はシャープで明瞭になります。
OmniSLAM スキャナーの点群厚み
市場に流通する多くの機器が生成する生の点群には、3〜5cm の厚みがあります。点群フィルタリングアルゴリズムを適用すればデータを薄くできますが、その分精度が低下し、建物のコーナーがぼやける原因となります。
OmniSLAM は自社開発の SLAM アルゴリズムにより、R8/RM で 1cm の点群厚みを維持できます。さらに、R8+/D8/T8/RM+ では最適化された点群厚みが最小 2mm に達し、精度を大幅に向上させています。
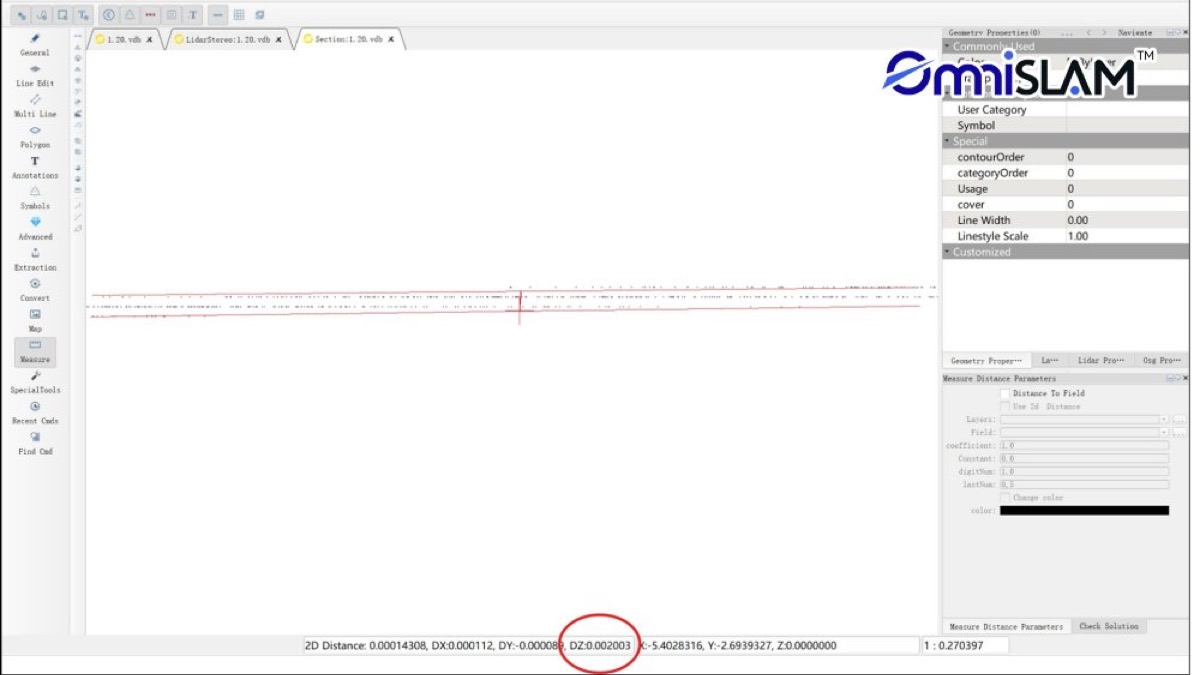
海外事例
点群厚みの実力は、実際のプロジェクトデータにも表れています。4カ国での取得事例をご紹介します。
| Case 1:日本 | 距離 1km/スキャン時間 20分 |
|---|---|
| Case 2:中国 | 距離 2.8km/スキャン時間 34分 |
| Case 3:ギリシャ | 距離 2km/スキャン時間 20分 |
| Case 4:セルビア | 対象面積 1,200㎡/スキャン時間 16分 |
Case 1:日本
距離 1km を、スキャン時間 20分で取得しました。
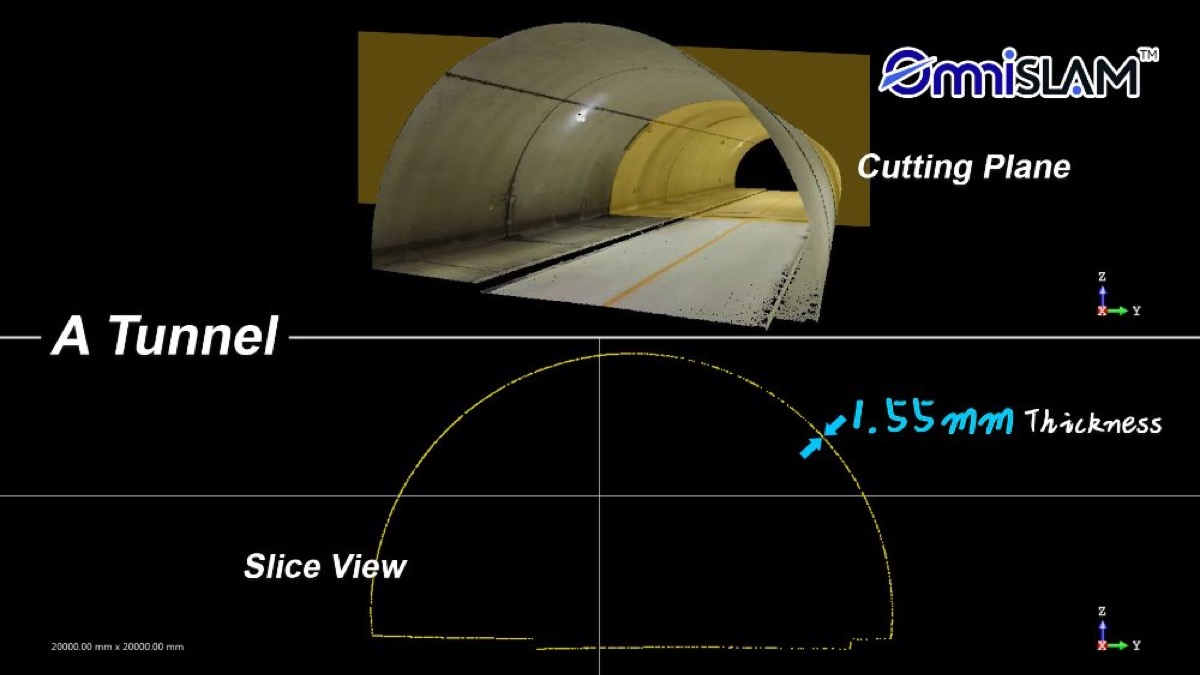
Case 2:中国
距離 2.8km を、スキャン時間 34分で取得しました。
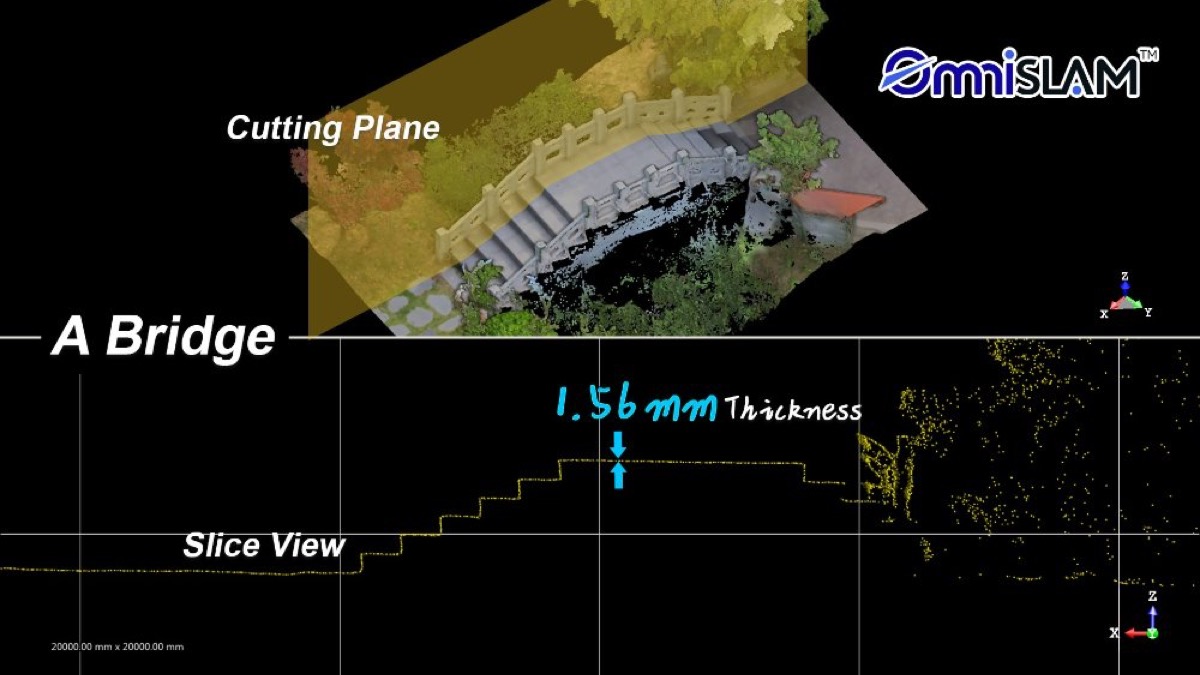
Case 3:ギリシャ
距離 2km を、スキャン時間 20分で取得しました。
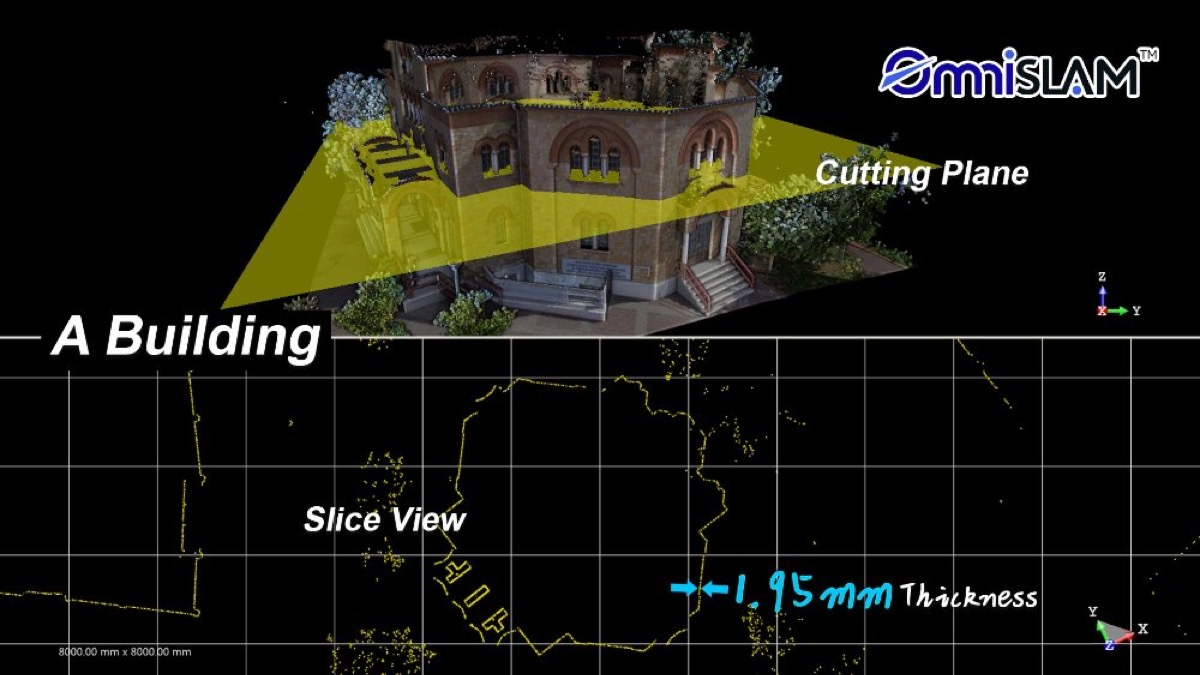
Case 4:セルビア
対象面積 1,200㎡ を、スキャン時間 16分で取得しました。