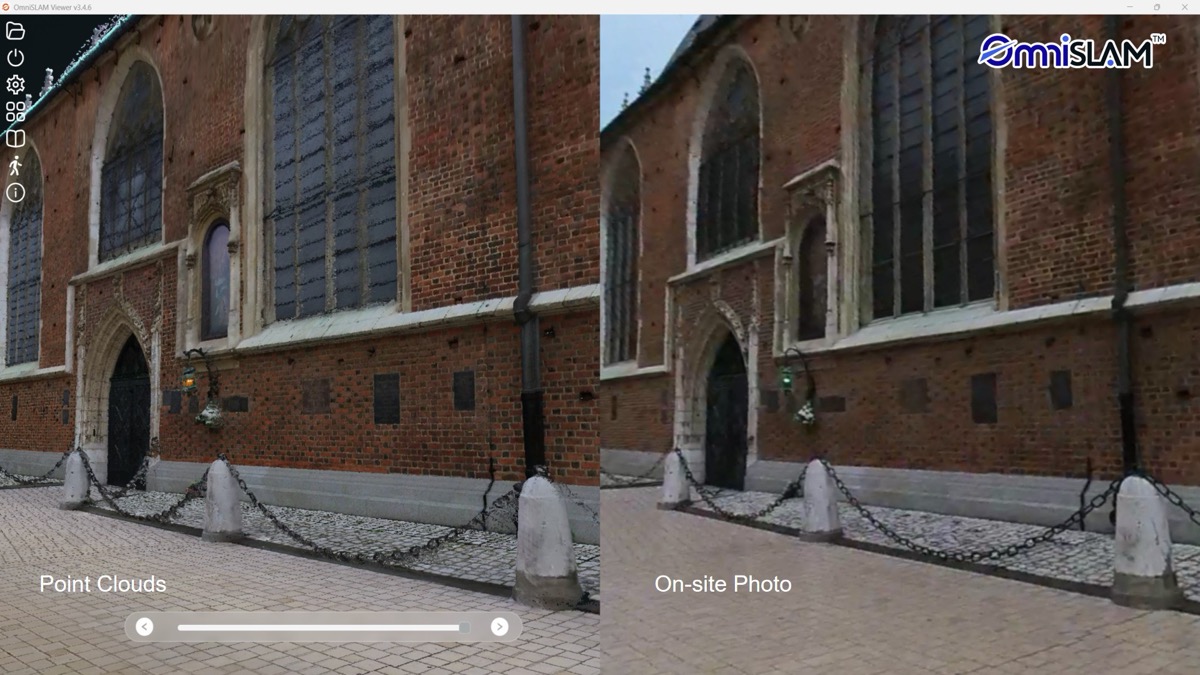
ポーランド・クラクフ歴史地区の高精細・全要素都市スキャン
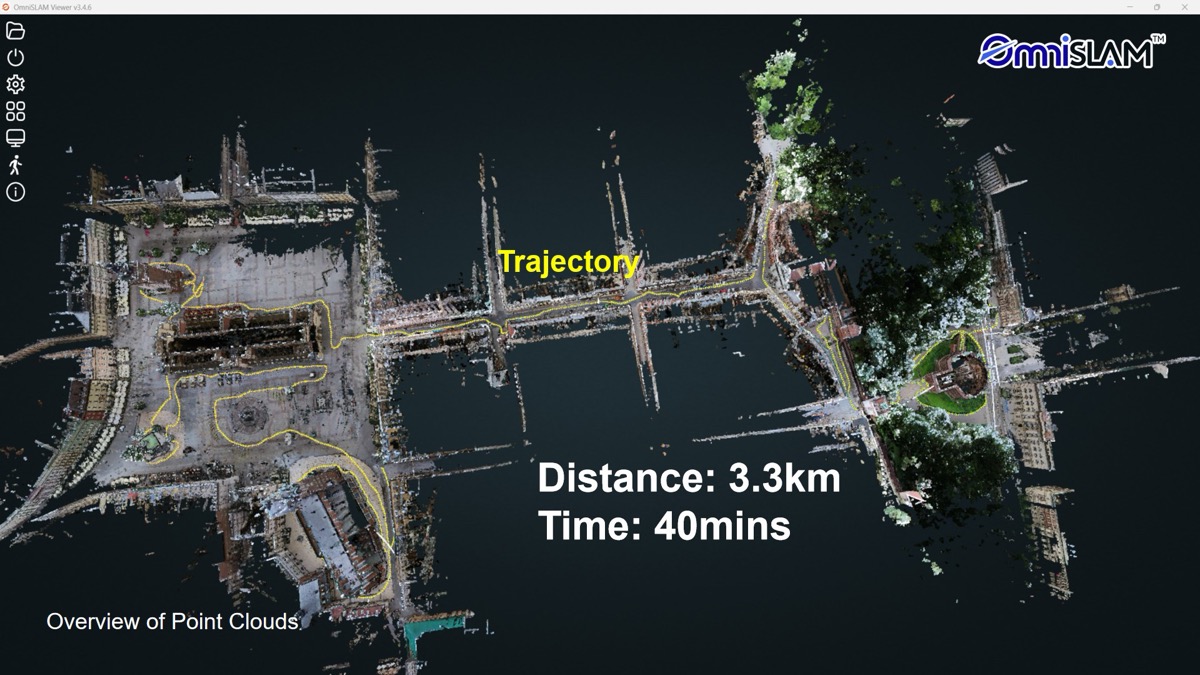
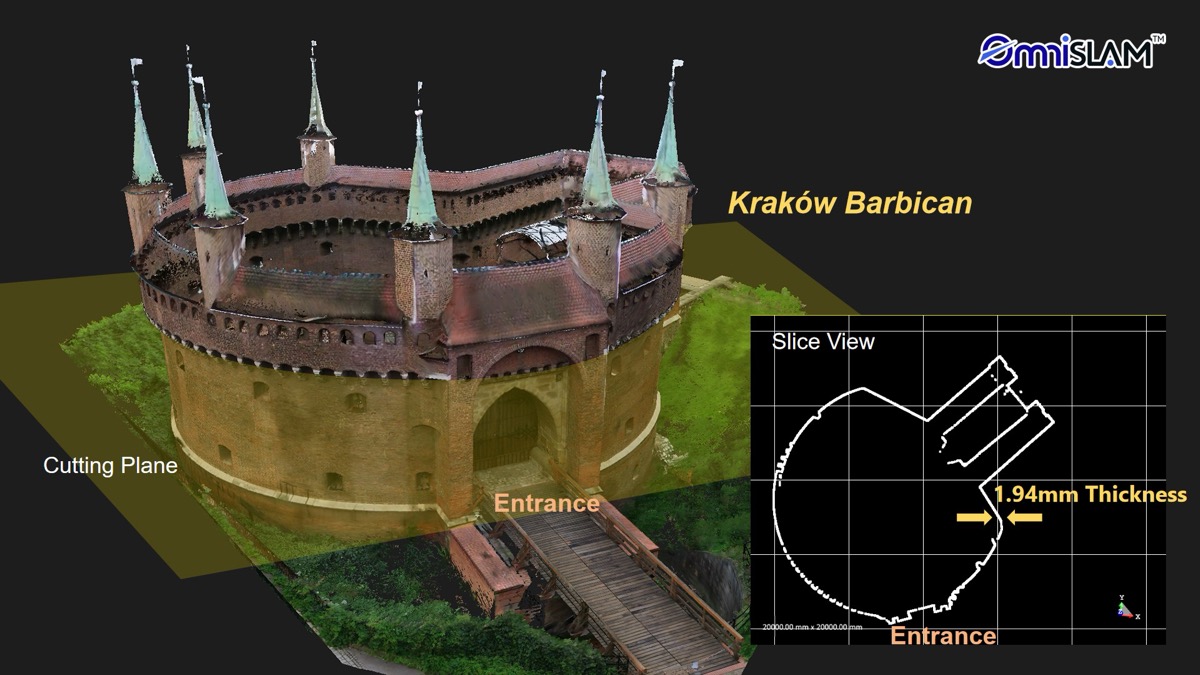
ポーランドの古都クラクフの歴史的な街並みを、OmniSLAM R8+ でまるごと3Dデータ化したケーススタディをご紹介します。全長 3.3km の街路をわずか40分のシングルパス(一筆書き)でスキャンし、点群厚み 1.94mm という高精細な点群を取得。建物ファサードから石畳のテクスチャ、街路の緑までを網羅した「全要素(フルエレメント)」の都市データが、BIM・都市計画・文化財保存の基盤となります。
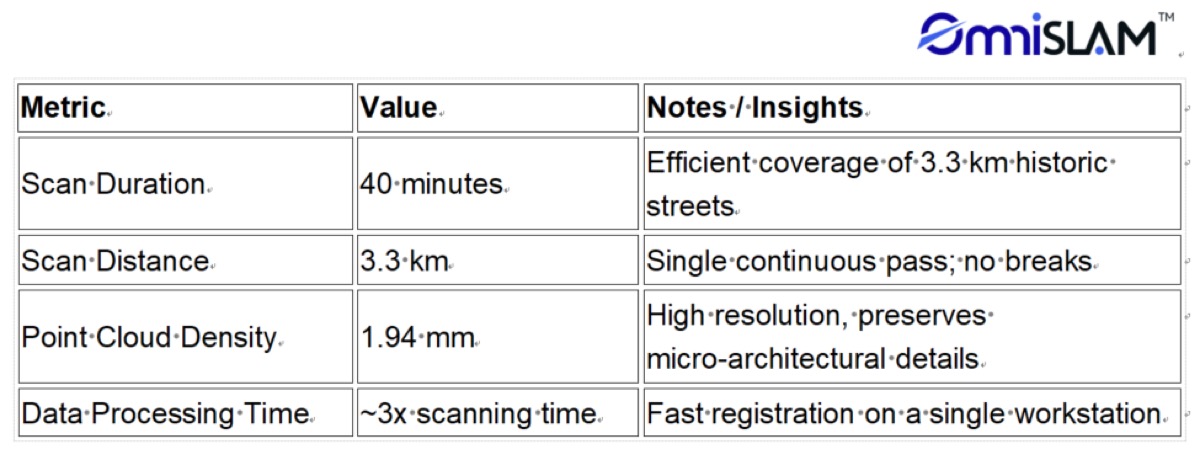
| 使用機材 | OmniSLAM R8+ |
|---|---|
| 対象 | ポーランド・クラクフの歴史地区の街路 |
| 距離 | 3.3km |
| スキャン時間 | 40分(シングルパス/一筆書き) |
| 点群厚み | 1.94mm |
概要
本プロジェクトは、複雑な都市環境における OmniSLAM R8+ の高精度・全要素(フルエレメント)スキャンの適用例です。クラクフの歴史的な街路をミリメートルレベルの精度で取得し、都市計画・測量・BIM ワークフローを支える高密度で情報量豊かな点群を作成することを目的としました。
ワークフロー
取得は R8+ を用いたシングルパスの歩行スキャンで行い、取得データは OmniSLAM のソフトウェアパイプラインで処理して、カラー化された高密度点群を生成しました。
成果
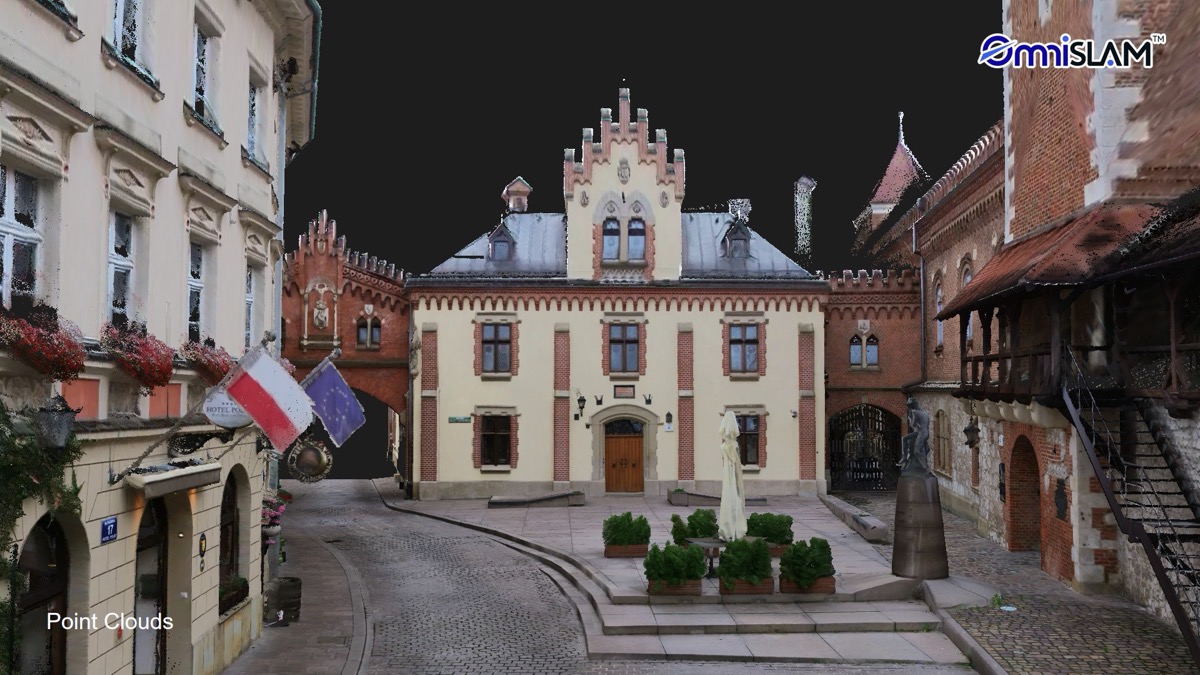
本プロジェクトでは、構造物と周辺環境の両方について高精細なデータ取得を達成しました。
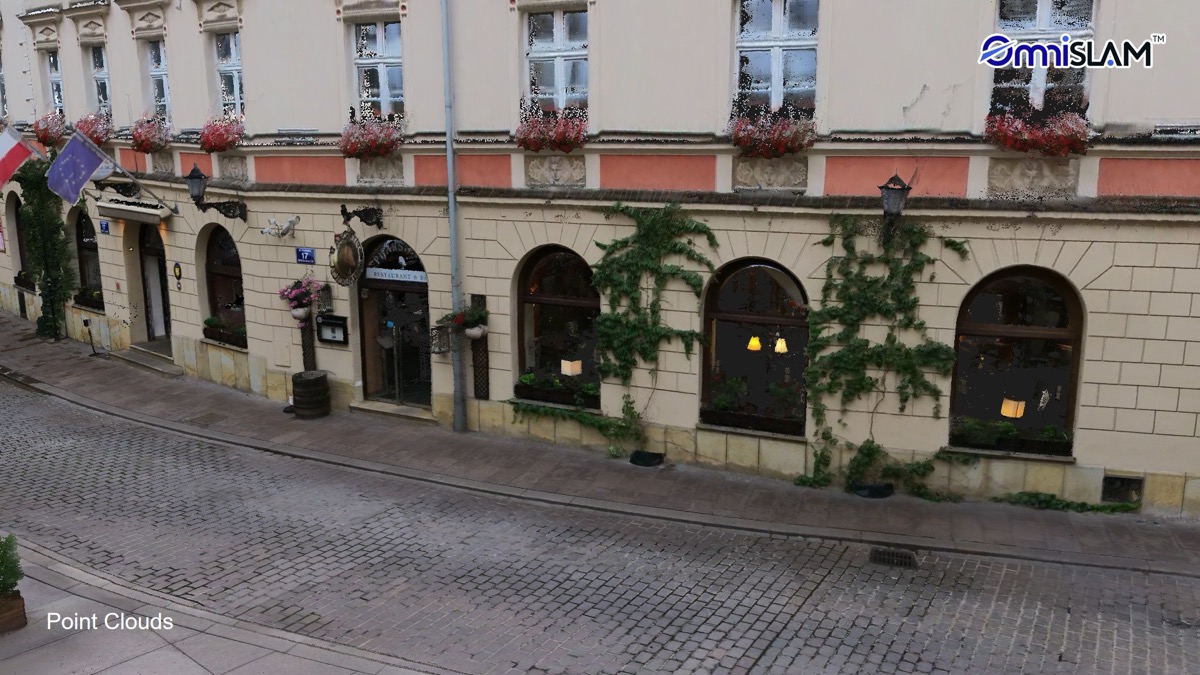
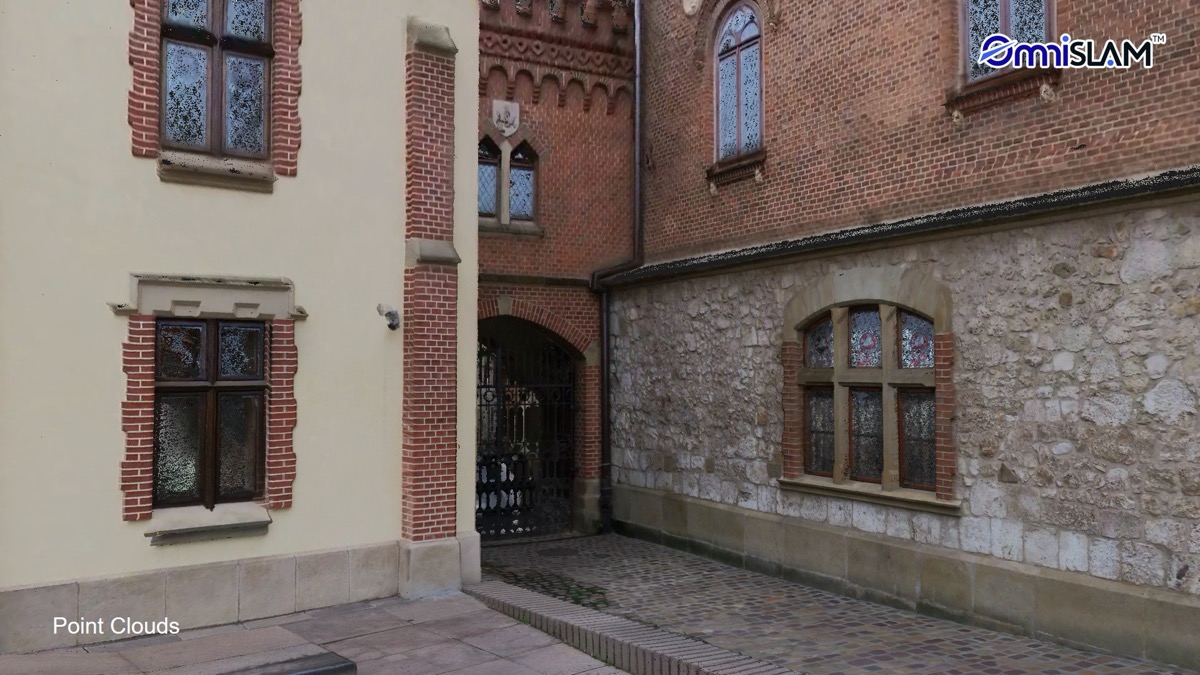
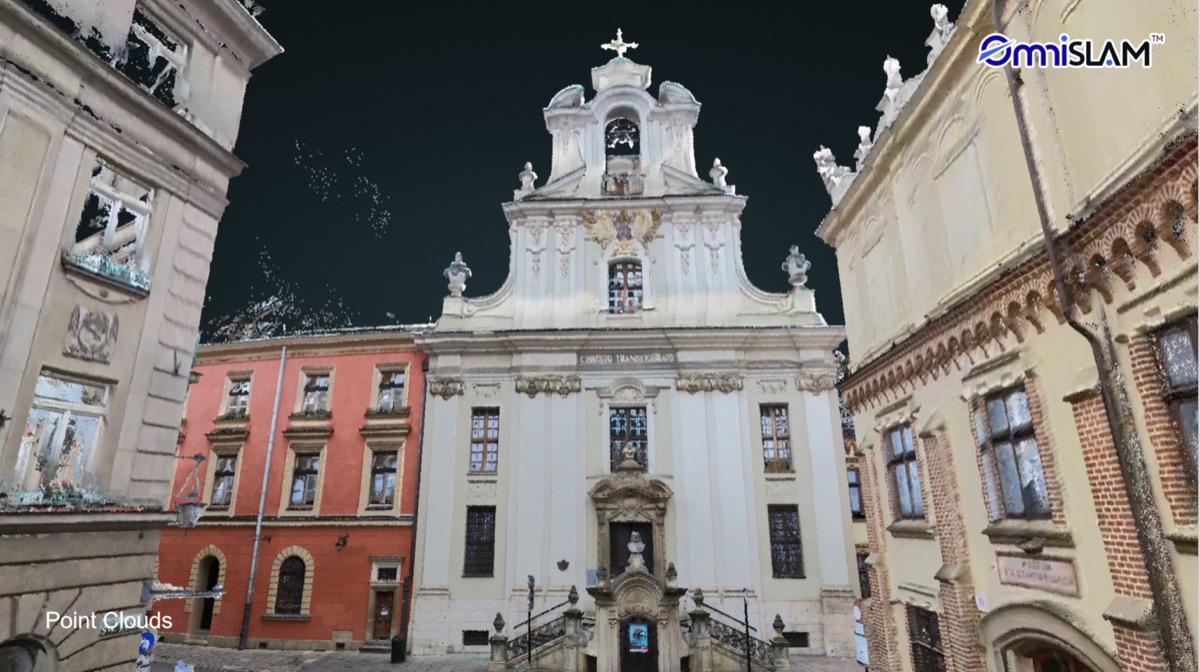
- 建築的特徴:建物ファサード、窓枠、バルコニーの正確な形状。
- 表面テクスチャ:風化したレンガ積みや石材のディテールなど、実世界の素材感を反映。
- 都市の緑:植生の分布や花々までを取得。
得られたデータセットは、微細な建築ディテールや環境要素までが完全に表現されたミリメートル精度の点群であり、厳密な分析と意思決定を可能にします。
活用分野
- 都市計画・測量:詳細な3Dデータが、計画シミュレーション、文化遺産保存、インフラ整備を支援します。
- BIM・デジタルツインモデリング:形状・テクスチャ・属性を完全に取得することで、建物や都市資産のライフサイクル管理が可能になります。
- 研究・分析:高解像度データセットは、都市形態研究、環境シミュレーション、遺産ドキュメンテーションの基盤となります。
考察とインサイト
クラクフでのスキャンプロジェクトからは、高精度な都市データ取得に関するいくつかの重要な示唆が得られました。
- 効率と精度の両立:3.3km のスキャンを40分で完了したことは、OmniSLAM が作業効率を犠牲にすることなくミリメートルレベルの精度を提供できることを示しており、広域の都市エリアへの迅速な展開を可能にします。
- 点群の厚みとディテール保持:1.94mm という点群厚みは、微妙なテクスチャや微細な建築的特徴を捉えるのに十分な解像度であり、文化遺産保存や詳細な BIM モデリングに不可欠です。
- 都市分析との統合:建物・道路・緑地をシームレスに取得できるため、都市形態、植生パターン、環境の相互作用を3D空間の文脈で分析できます。
- スケーラビリティと再現性:シングルパスのスキャンワークフローは複雑な環境でも再現性のある結果を保証し、他の歴史地区や現代の都市エリアにも展開できる方法論を提供します。
まとめ
クラクフのケーススタディは、OmniSLAM R8+ が複雑な都市環境を、データ豊富なデジタル空間へと変換し、精密な都市計画、建築研究、持続可能な都市開発の基盤を提供できることを実証しました。スピード・精度・網羅性を兼ね備えた本プロジェクトは、今後の全要素都市スキャンのベンチマークとなるものであり、学術・産業・自治体それぞれの用途に対して再現可能な方法論を提示しています。