OmniSLAM 導入事例
全長35kmのトンネルを高速走行しながら正確にマッピングするには。世界最大級のインフラ建設が進む中国では、リアリティキャプチャ技術が新たな限界に挑んでいます。秦嶺山脈を貫く主要交通回廊の一部である秦嶺トンネルは、長大な地下区間を持ち、高精度モバイルマッピングを試す理想的なベンチマークです。
地下ではGNSS信号が途絶え、距離とともにドリフトが蓄積し、レジストレーション誤差の制御は難しくなります。そうした条件下で、OmniSLAM T8は走行速度最大60km/h、56分間の連続データ取得により、35kmのスキャンを完了しました。
車載型のPure SLAM技術により、GNSS遮断環境でも安定した性能、最大2mmの相対精度、超長距離でも途切れのないレジストレーション、高密度な点群取得を実現。超長距離マッピングに求められるのは、取得した1メートルごとの信頼性です。
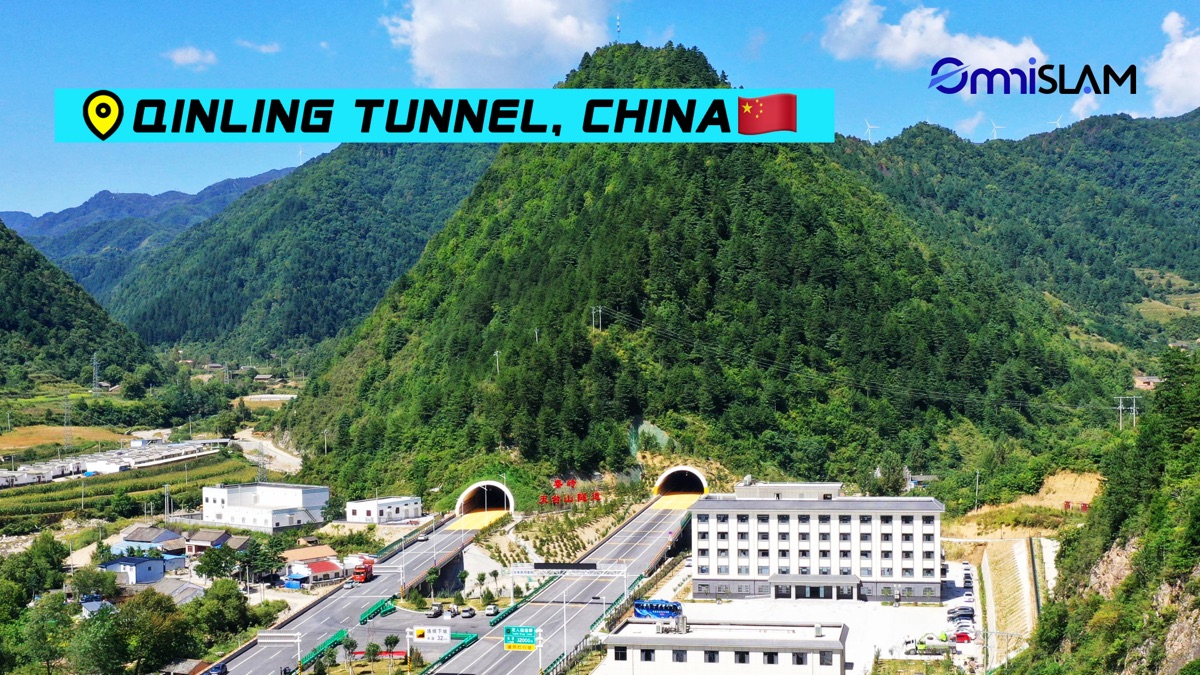
Project Data / プロジェクト概要
| 対象 | 秦嶺トンネル(中国) |
|---|---|
| スキャン距離 | 35km |
| スキャン時間 | 56分(連続取得) |
| 走行速度 | 最大60km/h |
| 相対精度 | 最大2mm |
| 使用機材 | OmniSLAM T8 |
OmniSLAM の点群を、実データで確かめませんか?
サンプル点群データのお送りと、R8+ デモ機によるトライアルスキャン・デモのご相談を承ります。