多層インターチェンジを T8 のピュア SLAM 走行スキャンでマッピング
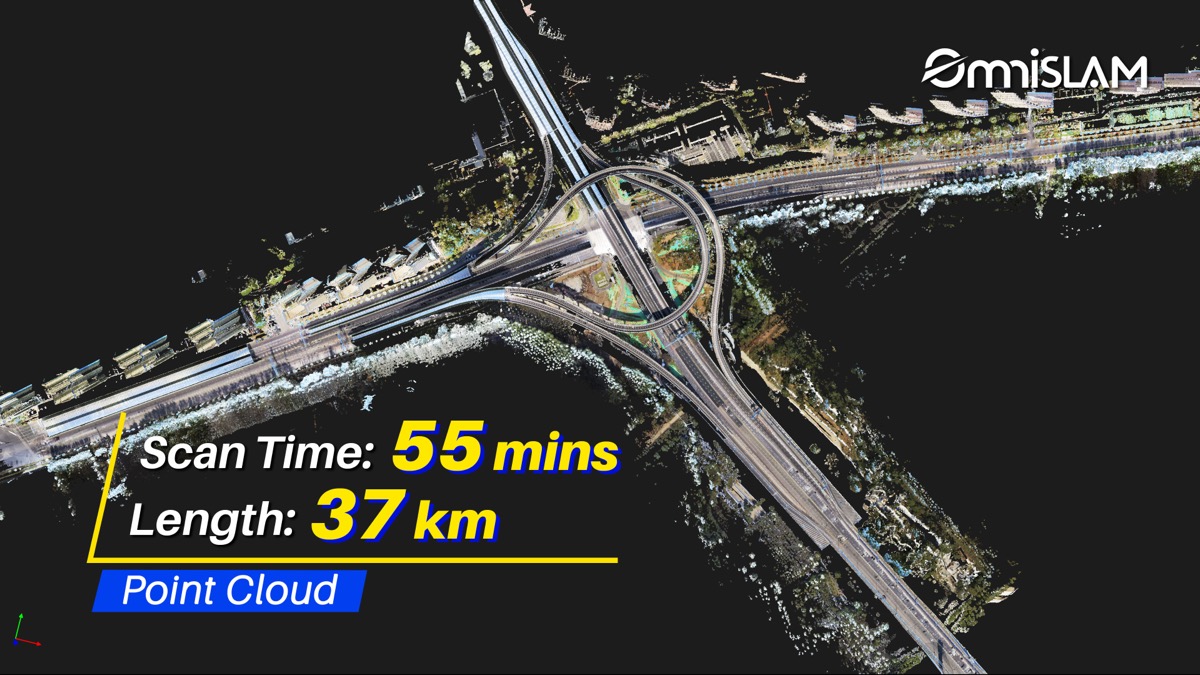
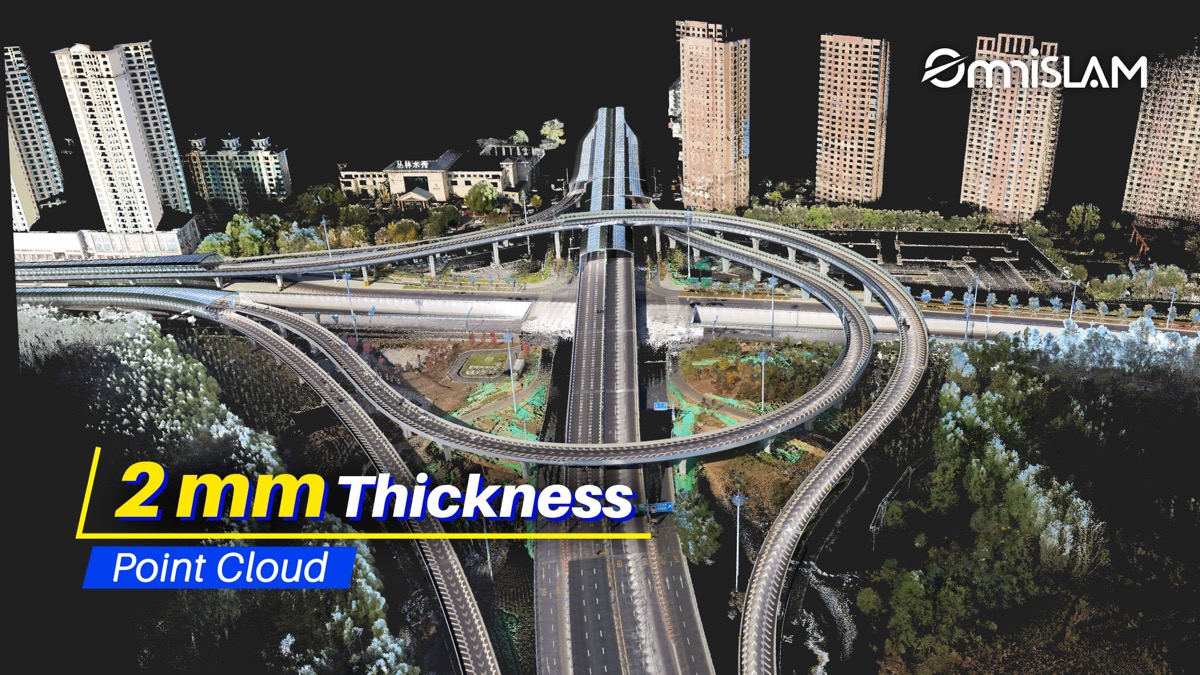
車載した OmniSLAM T8 が、全長37kmの多層都市インターチェンジをわずか55分で連続スキャン。最高時速60km/hの走行速度でも点群厚み2mmを維持し、インフラ点検・維持管理・計画にそのまま使えるエンジニアリンググレードの点群を納品しました。GNSS が不安定な高架下・アンダーパスを含む複雑構造を、ピュア SLAM で途切れなく取得した事例をご紹介します。
エグゼクティブハイライト
- 多層インターチェンジの車載スキャン 37km を 55分で完了。
- 最高時速 60km/h の走行下で点群厚み 2mm を達成し、高速データ取得と高精度の両立を実証。
- インフラの点検・維持管理・計画に適した、高密度のエンジニアリンググレード点群データを納品。
プロジェクトの背景
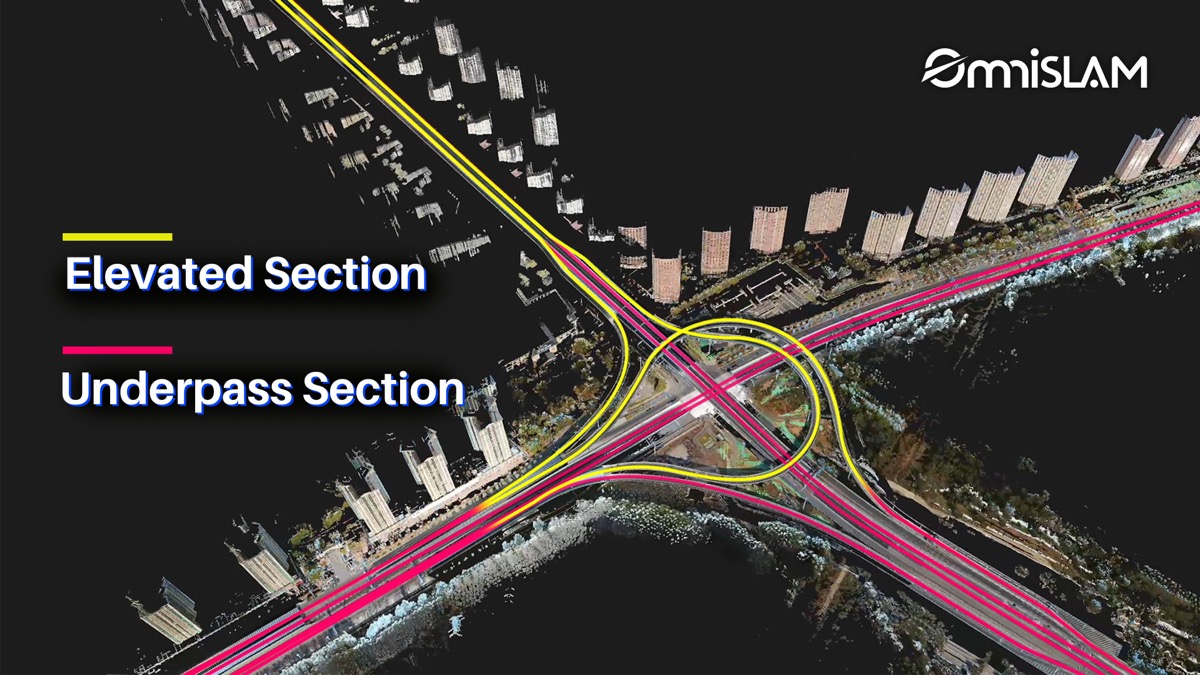
OmniSLAM T8 を用いた連続的な車載計測により、全長37kmに及ぶ複雑な多層都市インターチェンジをデジタルマッピングしました。このインターチェンジは高架区間とアンダーパス区間をループランプで接続した構造で、重なり合う道路とカーブを描く線形、そして平行する車線・ランプが生み出す反復的な幾何パターンが特徴です。
プロジェクトの課題
- 高架ランプを含む多層構造の道路。
- カーブを描くランプと繰り返し現れる類似形状。
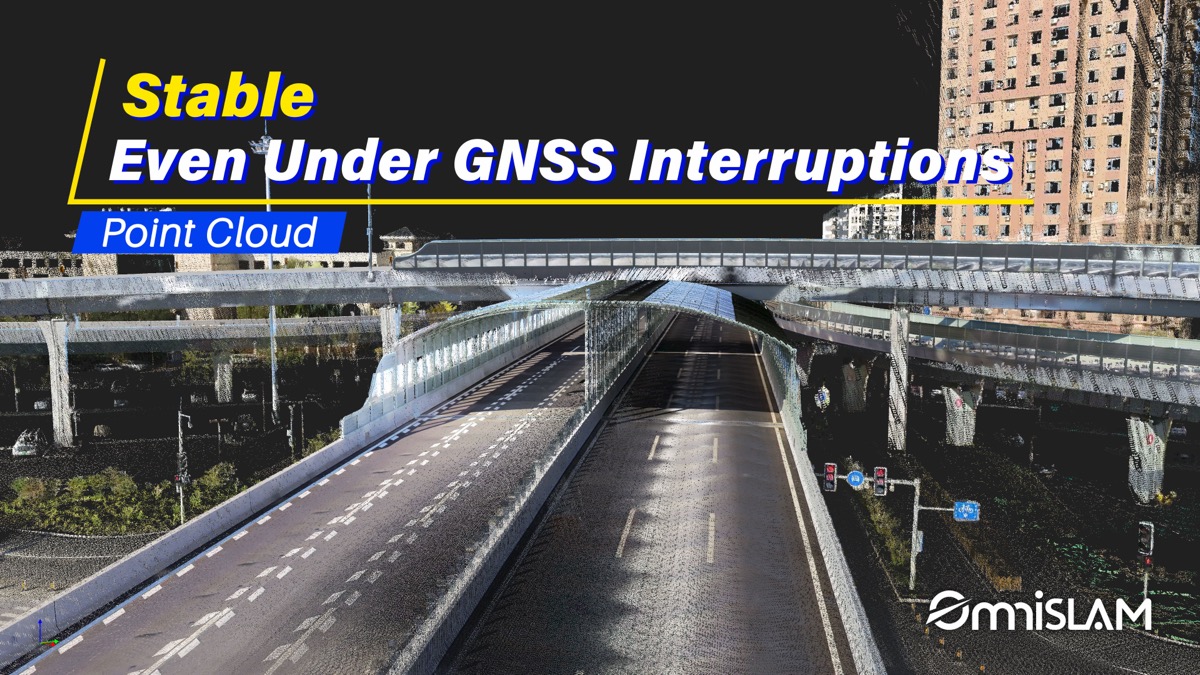
- アンダーパスや構造物が密集するエリアでの GNSS 信号の不安定さ。
- 交通が流れる中で、安定した途切れのないデータ取得が求められること。
OmniSLAM T8 のワークフロー
OmniSLAM T8 を車両に搭載し、37kmを一度の連続スキャンでカバー。現場全体の完全なマッピングを55分で完了しました。走行速度は最高60km/hに達し、高速スキャンとミリメートル級の点群精度を両立しています。
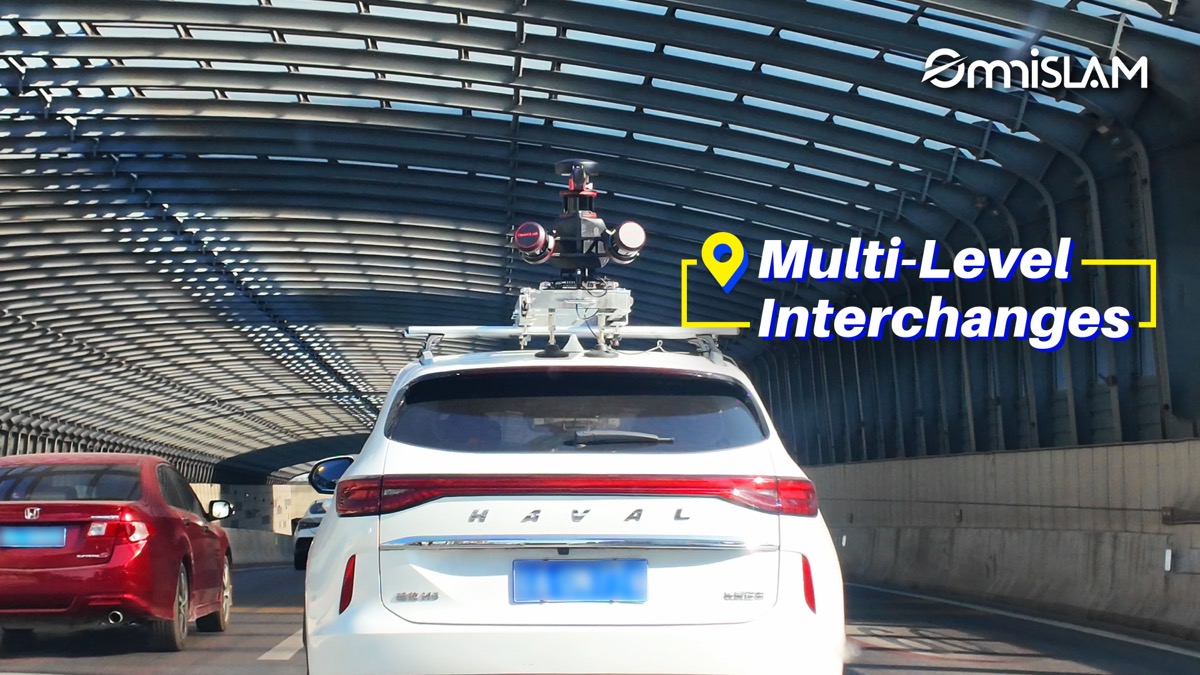
OmniSLAM のピュア SLAM スキャニングにより、高密度に重なり合う構造物、反復的な形状、GNSS の届かないエリアといった難所でも、データ取得は一切の中断なくスムーズに継続。再走行や複雑なキャリブレーション作業を必要とせず、一貫したデータ収集が可能でした。
取得後は、高精度・産業グレードのスキャンデータを OmniSLAM Mapper で処理し、その品質を保ったままエンジニアリングの点検・解析・計画用途に引き渡しました。
結果
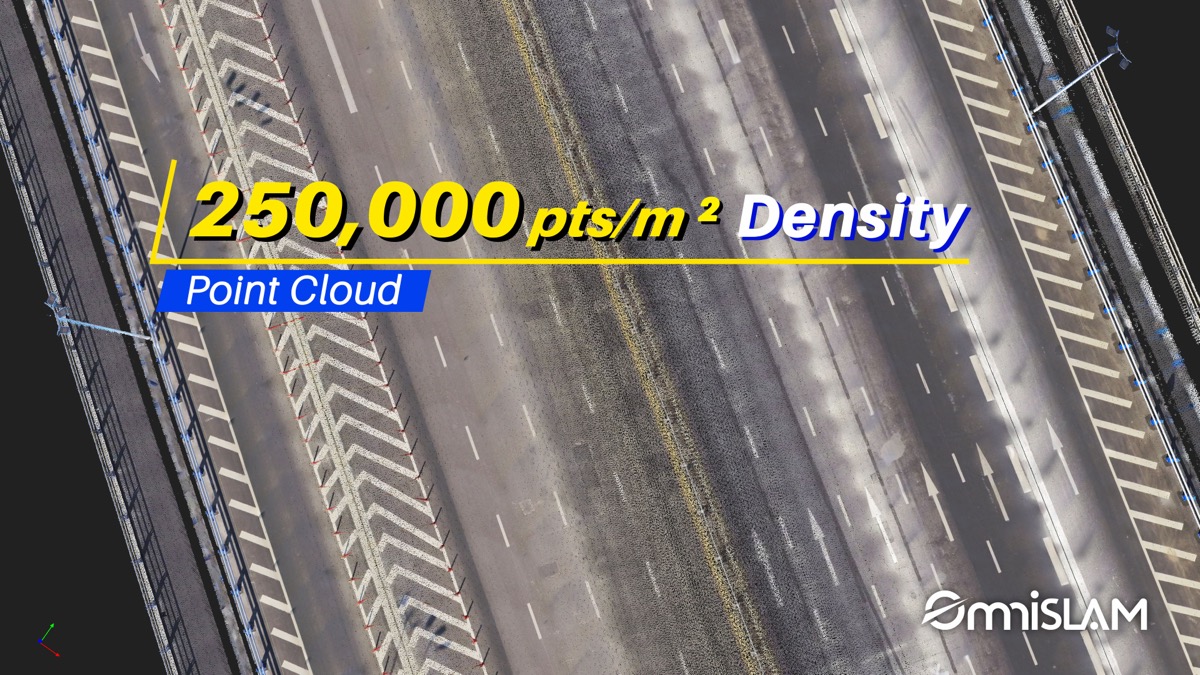
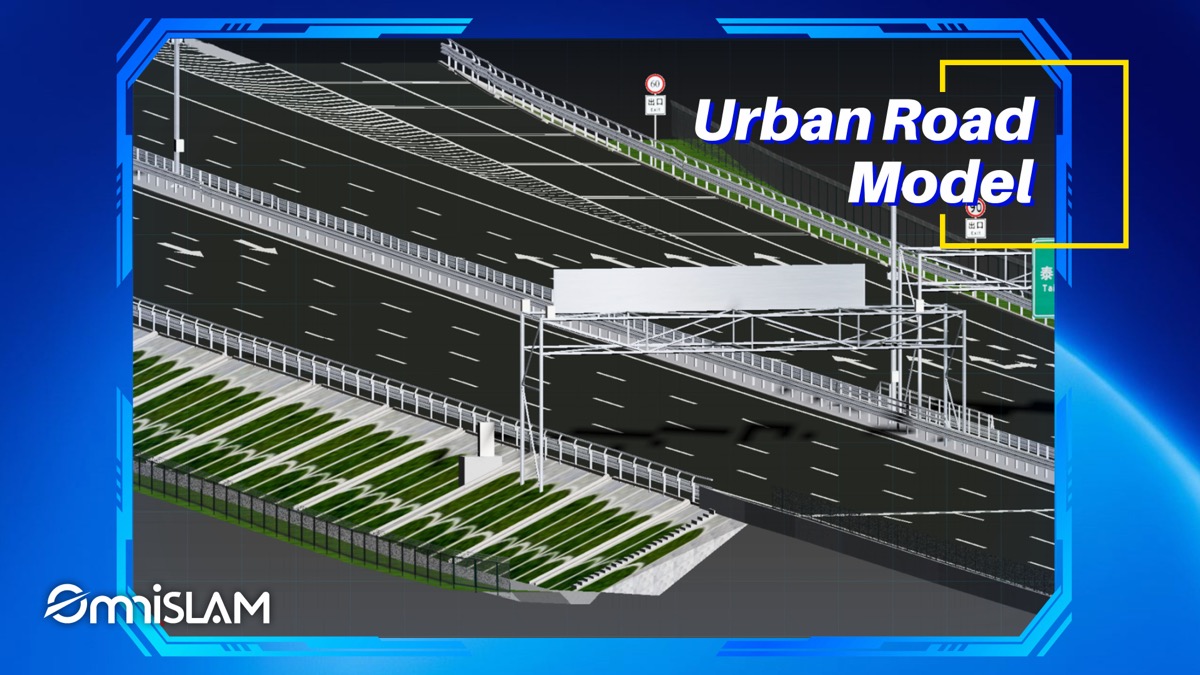
点群厚み2mm・密度最大250,000点/㎡という高解像度の成果物を、点検・維持管理・アセットマネジメントにそのまま使える状態で納品しました。取得したデータセットは、次のような実務的な点検・維持管理アプリケーションを可能にしています。
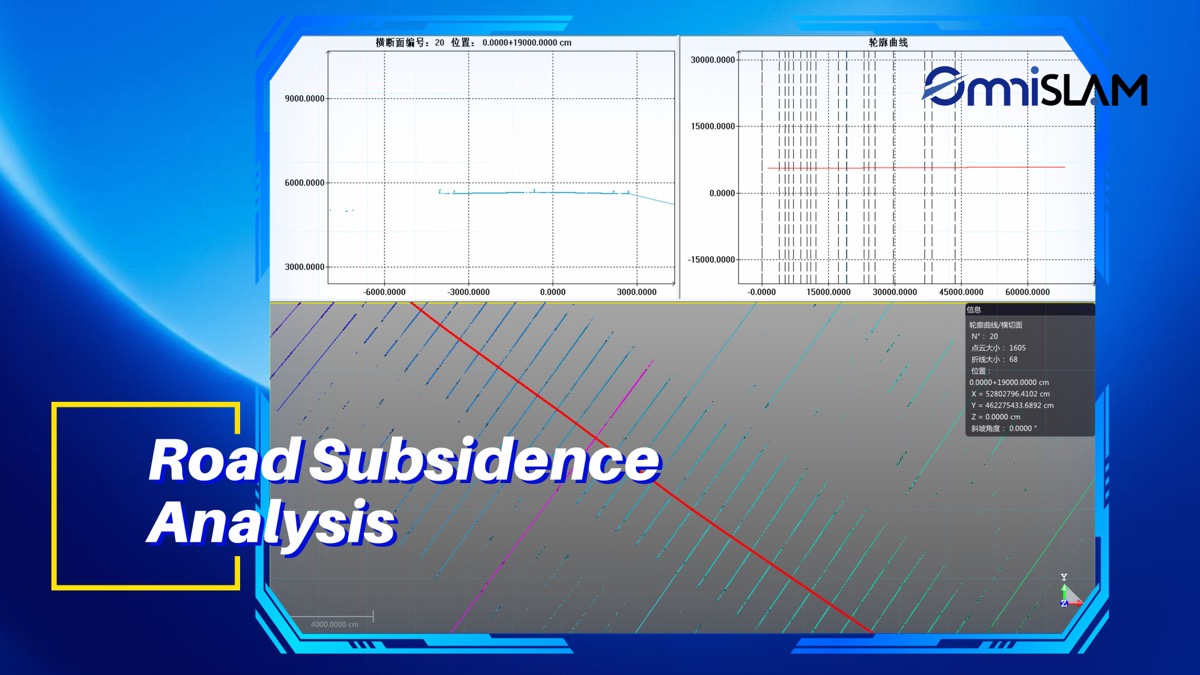
- 路面沈下の解析
- 道路標識・路面標示の点検
- かすれた路面標示や損傷した道路付帯施設の検出
| 使用機材 | OmniSLAM T8(車載運用)+ OmniSLAM Mapper |
|---|---|
| 対象 | 多層都市インターチェンジ(高架+アンダーパス+ループランプ) |
| 距離 | 37km(一度の連続スキャン) |
| スキャン時間 | 55分 |
| 走行速度 | 最高 60km/h |
| 点群品質 | 点群厚み 2mm・密度最大 250,000 点/㎡ |
まとめ
本事例は、GNSS に頼らないピュア SLAM 方式の車載スキャンが、多層立体交差という難条件でも高速・高精度・無中断のデータ取得を実現できることを示しました。道路インフラの点検・維持管理・計画に高密度点群の活用をご検討の際は、ぜひ OmniSLAM T8 をご相談ください。