地下駐車場の高解像度 3D スキャン — ケースレポート
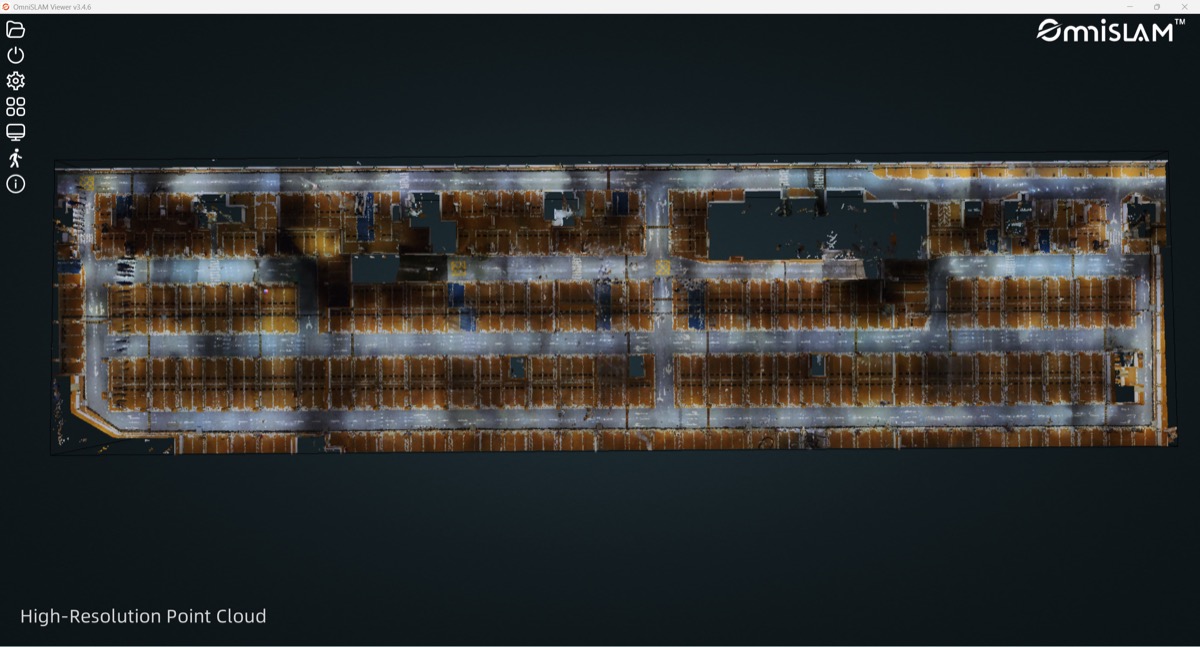
モバイル SLAM カラー 3D レーザースキャナー「OmniSLAM R8+」を用いて、16,000㎡の地下駐車場全体を 3D データ化したケースレポートです。低天井・反復構造・複雑なレイアウトという SLAM 泣かせの環境で、オペレーター1名がわずか1時間の歩行スキャンで高精度かつ視覚的にリッチなデジタルツインを構築しました。
Project Data / プロジェクト概要
| 使用機材 | OmniSLAM R8+(バックパック搭載・モバイル SLAM カラー 3D レーザースキャナー) |
|---|---|
| 対象 | 地下駐車場 |
| 面積 | 16,000㎡ |
| スキャン時間 | 1時間(オペレーター1名・歩行スキャン) |
Ⅰ. プロジェクト概要
本プロジェクトでは、モバイル SLAM カラー 3D レーザースキャナーである OmniSLAM R8+ を投入し、16,000平方メートルにおよぶ地下駐車場の完全な 3D 表現を取得しました。目的は、現実の厳しい条件下でも、高精度で視覚的な情報量に富んだデジタルツインを迅速に生成することです。
Ⅱ. スキャン条件
地下駐車場は、3D 空間データの取得において典型的な難所とされる環境です。具体的には次のような課題があります。
- 天井が低く、狭くて閉塞的な空間
- 自己位置推定アルゴリズムを混乱させやすい反復的な幾何構造
- 多数の障害物・スロープ・複数レベルを含む複雑なレイアウト
これらの課題があるにもかかわらず、バックパック型の R8+ を背負ったオペレーター1名が環境内を歩くだけで、スキャン作業全体をわずか1時間で完了しました。
Ⅲ. 結果とデータ出力
スキャンにより、構造化され、豊かなテクスチャを持つ点群データが得られました。このデータは、後工程のさまざまなアプリケーションでそのまま活用できる品質を備えています。
Ⅳ. 活用先と価値
本スキャンから生成されたデジタルツインは、次のような用途の確かな基盤となります。
- スマートな施設管理と予知保全
- 改修・リノベーション設計の計画
- BIM への統合
- 資産のドキュメント化とライフサイクル管理
GNSS の届かない地下空間を、標定点の設置なしに短時間でデータ化できることは、駐車場に限らず地下街・共同溝・工場地下ピットなどの維持管理にも応用可能です。